
Scan-to-BIM для промышленности: методология выявления коллизий между 2D Рабочей документацией и фактической геометрией объекта
СОДЕРЖАНИЕ:
1. Введение: Архивная 2D-документация и риски промышленной реконструкции
2. Поэтапная методология реализации проектов Scan-to-BIM
3. Специализированный цифровой инструментарий: СУИД КАПСТРОЙ и GeoBIM
4. Сравнительный анализ эффективности цифровой методологии
5. Заключение
Практическое руководство по сбору фактических данных SLAM-сканированием, проведению инжиниринга и дефектовки РД в СУИД КАПСТРОЙ и демонстрации Цифрового двойника в веб-среде GeoBIM
1. Введение: Архивная 2D-документация и риски промышленной реконструкции
При реализации проектов реконструкции, технического перевооружения и капитального ремонта действующих промышленных предприятий ключевым источником рисков является использование 2D Рабочей документации (РД). Важно понимать: имеющиеся на предприятии плоские чертежи (DWG-файлы или бумажные альбомы) по своей сути являются архивной документацией. За годы эксплуатации промышленные цеха и инженерные эстакады подвергаются многочисленным локальным переустройствам, ремонтам, заменам оборудования и прокладке новых трасс, которые далеко не всегда своевременно и корректно вносятся в исполнительные чертежи.
Попытка спроектировать новые технологические линии или инженерные системы опираясь исключительно на архивную 2D-документацию неизбежно приводит к геометрическим коллизиям на этапе строительно-монтажных работ (СМР). Новые трубопроводы физически пересекают существующие балки, кабельные лотки упираются в элементы вентиляции, а высотные габариты оборудования не соответствуют реальным отметкам перекрытий. В результате возникают вынужденные простои бригад, переделки «по месту» и срывы сроков ввода объекта.
Чтобы исключить эти риски, критически важно собирать точный «факт» с объекта. Однако традиционные методы ручного обмера (рулетки, лазерные дальномеры) требуют колоссальных временных затрат и страдают субъективностью, а классические штативные (наземные) лазерные сканеры требуют сотен перестановок прибора, установки сферических марок и длительной подготовки в условиях действующего производства при наличии пылевой взвеси и вибраций.
Решением этой задачи стали продвинутые технологии мобильного SLAM-сканирования. Они позволяют оператору в непрерывном движении производить съемку сложных многоэтажных промышленных цехов в разы быстрее как ручных обмеров, так и традиционных штатных сканеров, обеспечивая 100% полноту сбора пространственных данных без остановки основного производства.
2. Поэтапная методология реализации проектов Scan-to-BIM
Методология перевода объекта из состояния архивных чертежей в верифицированный цифровой двойник состоит из трех взаимосвязанных этапов.
Этап I. Полевое SLAM-сканирование и получение геометрической правды
Сбор пространственных данных осуществляется мобильным SLAM-сканером с цветной фотофиксацией. За счет алгоритмов алгоритма замыкания петель (Loop Closure) съемка промышленного здания площадью 3 000 — 5 000 м² выполняется всего за 1–2 полевые смены. В результате камеральной обработки формируется единое цветное облако точек в формате .rcp, фиксирующее абсолютно все фактические строительные конструкции и инженерные коммуникации цеха.
Этап II. Инжиниринг, построение BIM-модели и дефектовка РД
На основе облака точек `.rcp` и архивных DWG-чертежей осуществляется построение трехмерной информационного модели в среде САПР (Autodesk, Model Studio) по единым стандартам:
Этап III. Формирование и приемка Цифрового двойника
Итоговые материалы (сшитые сканы `.rcp`, единый файл модели `.rvt` и чертежи РД) объединяются в единое информационное пространство для передачи Заказчику.
3. Специализированный цифровой инструментарий: СУИД КАПСТРОЙ и GeoBIM
Для практической реализации описанной методологии используется связка из двух программных комплексов, четко разделяющих задачи инженерной разработки и управления активами.
3.1. СУИД КАПСТРОЙ (КАПСТРОЙ.TMS) — Инжиниринговый контур разработки
Система управления инженерными данными СУИД КАПСТРОЙ выступает профессиональной средой разработки для проектировщиков и BIM-координаторов. Система обеспечивает централизованный учет ревизий 2D РД, автоматизированный контроль соблюдения BIM-стандартов (проверку наименований, осей, уровней и параметров элементов) и ведение журналов дефектовки РД с выгрузкой отчетов о коллизиях.
3.2. Платформа GeoBIM — Представительский контур Заказчика
Облачная платформа GeoBIM служит визуальным интерфейсом приемки и эксплуатации Цифрового двойника. Она позволяет объединить в единой 3D-сцене браузера цветное облако точек SLAM (`.rcp`), 3D BIM-модель, плоские 2D-чертежи и атрибуты оборудования (LOI). Руководство и технические службы Заказчика получают доступ к Цифровому двойнику в обычном веб-браузере с любых устройств без покупки и освоения сложного САПР.
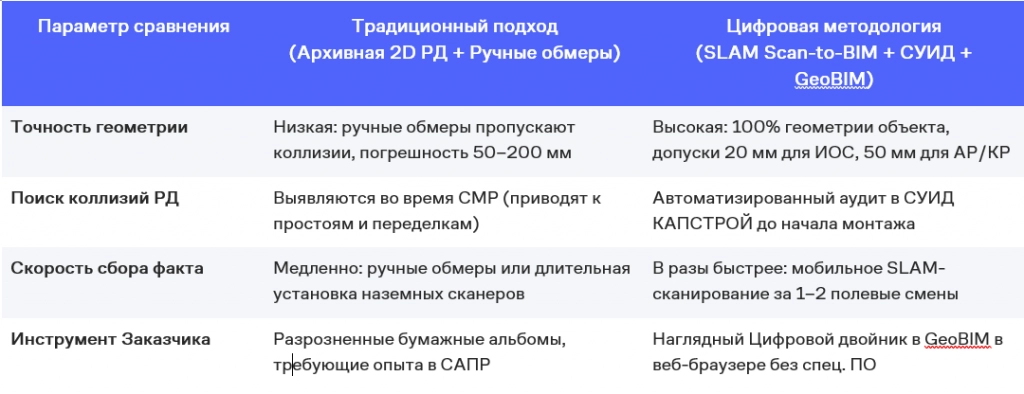
4. Сравнительный анализ эффективности цифровой методологии
5. Заключение
Сочетание технологии Scan-to-BIM и программного комплекса СУИД КАПСТРОЙ + GeoBIM формирует надежный конвейер цифровизации промышленного объекта. Сначала мобильное SLAM-сканирование быстро фиксирует 100% геометрическую правду цеха. Затем в СУИД КАПСТРОЙ организуется инжиниринг, построение BIM-модели в Revit и устранение коллизий. В завершение веб-платформа GeoBIM предоставляет Заказчику удобный Цифровой двойник в браузере. Такой подход исключает простои оборудования, предотвращает нецелевые расходы и обеспечивает эффективный контроль бюджета CAPEX на этапе строительно-монтажных работ.
1. Введение: Архивная 2D-документация и риски промышленной реконструкции
2. Поэтапная методология реализации проектов Scan-to-BIM
3. Специализированный цифровой инструментарий: СУИД КАПСТРОЙ и GeoBIM
4. Сравнительный анализ эффективности цифровой методологии
5. Заключение
Практическое руководство по сбору фактических данных SLAM-сканированием, проведению инжиниринга и дефектовки РД в СУИД КАПСТРОЙ и демонстрации Цифрового двойника в веб-среде GeoBIM
1. Введение: Архивная 2D-документация и риски промышленной реконструкции
При реализации проектов реконструкции, технического перевооружения и капитального ремонта действующих промышленных предприятий ключевым источником рисков является использование 2D Рабочей документации (РД). Важно понимать: имеющиеся на предприятии плоские чертежи (DWG-файлы или бумажные альбомы) по своей сути являются архивной документацией. За годы эксплуатации промышленные цеха и инженерные эстакады подвергаются многочисленным локальным переустройствам, ремонтам, заменам оборудования и прокладке новых трасс, которые далеко не всегда своевременно и корректно вносятся в исполнительные чертежи.
Попытка спроектировать новые технологические линии или инженерные системы опираясь исключительно на архивную 2D-документацию неизбежно приводит к геометрическим коллизиям на этапе строительно-монтажных работ (СМР). Новые трубопроводы физически пересекают существующие балки, кабельные лотки упираются в элементы вентиляции, а высотные габариты оборудования не соответствуют реальным отметкам перекрытий. В результате возникают вынужденные простои бригад, переделки «по месту» и срывы сроков ввода объекта.
Чтобы исключить эти риски, критически важно собирать точный «факт» с объекта. Однако традиционные методы ручного обмера (рулетки, лазерные дальномеры) требуют колоссальных временных затрат и страдают субъективностью, а классические штативные (наземные) лазерные сканеры требуют сотен перестановок прибора, установки сферических марок и длительной подготовки в условиях действующего производства при наличии пылевой взвеси и вибраций.
Решением этой задачи стали продвинутые технологии мобильного SLAM-сканирования. Они позволяют оператору в непрерывном движении производить съемку сложных многоэтажных промышленных цехов в разы быстрее как ручных обмеров, так и традиционных штатных сканеров, обеспечивая 100% полноту сбора пространственных данных без остановки основного производства.
2. Поэтапная методология реализации проектов Scan-to-BIM
Методология перевода объекта из состояния архивных чертежей в верифицированный цифровой двойник состоит из трех взаимосвязанных этапов.
Этап I. Полевое SLAM-сканирование и получение геометрической правды
Сбор пространственных данных осуществляется мобильным SLAM-сканером с цветной фотофиксацией. За счет алгоритмов алгоритма замыкания петель (Loop Closure) съемка промышленного здания площадью 3 000 — 5 000 м² выполняется всего за 1–2 полевые смены. В результате камеральной обработки формируется единое цветное облако точек в формате .rcp, фиксирующее абсолютно все фактические строительные конструкции и инженерные коммуникации цеха.
Этап II. Инжиниринг, построение BIM-модели и дефектовка РД
На основе облака точек `.rcp` и архивных DWG-чертежей осуществляется построение трехмерной информационного модели в среде САПР (Autodesk, Model Studio) по единым стандартам:
- Единый файл модели (.rvt): сборка выполняется в одном файле без внешних связей, с единой базовой точкой (0.000) и строгой привязкой к этажным уровням;
- Стандарты детализации (LOD) и допуски: строительные конструкции (АР/КР) возводятся по LOD 200 с допуском отклонений до 50 мм; инженерные сети (ЭС, ВиК, СОО, ПС, АПТ) моделируются по LOD 200/300 с жестким допуском привязки 20 мм;
- Дефектовка и выявление коллизий: путем совмещения 3D-модели по чертежам с облаком точек выявляются физические пересечения, смещения конструкций от РД и неучтенные в чертежах элементы.
Этап III. Формирование и приемка Цифрового двойника
Итоговые материалы (сшитые сканы `.rcp`, единый файл модели `.rvt` и чертежи РД) объединяются в единое информационное пространство для передачи Заказчику.
3. Специализированный цифровой инструментарий: СУИД КАПСТРОЙ и GeoBIM
Для практической реализации описанной методологии используется связка из двух программных комплексов, четко разделяющих задачи инженерной разработки и управления активами.
3.1. СУИД КАПСТРОЙ (КАПСТРОЙ.TMS) — Инжиниринговый контур разработки
Система управления инженерными данными СУИД КАПСТРОЙ выступает профессиональной средой разработки для проектировщиков и BIM-координаторов. Система обеспечивает централизованный учет ревизий 2D РД, автоматизированный контроль соблюдения BIM-стандартов (проверку наименований, осей, уровней и параметров элементов) и ведение журналов дефектовки РД с выгрузкой отчетов о коллизиях.
3.2. Платформа GeoBIM — Представительский контур Заказчика
Облачная платформа GeoBIM служит визуальным интерфейсом приемки и эксплуатации Цифрового двойника. Она позволяет объединить в единой 3D-сцене браузера цветное облако точек SLAM (`.rcp`), 3D BIM-модель, плоские 2D-чертежи и атрибуты оборудования (LOI). Руководство и технические службы Заказчика получают доступ к Цифровому двойнику в обычном веб-браузере с любых устройств без покупки и освоения сложного САПР.
4. Сравнительный анализ эффективности цифровой методологии
5. Заключение
Сочетание технологии Scan-to-BIM и программного комплекса СУИД КАПСТРОЙ + GeoBIM формирует надежный конвейер цифровизации промышленного объекта. Сначала мобильное SLAM-сканирование быстро фиксирует 100% геометрическую правду цеха. Затем в СУИД КАПСТРОЙ организуется инжиниринг, построение BIM-модели в Revit и устранение коллизий. В завершение веб-платформа GeoBIM предоставляет Заказчику удобный Цифровой двойник в браузере. Такой подход исключает простои оборудования, предотвращает нецелевые расходы и обеспечивает эффективный контроль бюджета CAPEX на этапе строительно-монтажных работ.